ArceOS:从 feature 配置到 unikernel 启动
来源:个人文章全文归档。
整理与复习
- 版本背景为 2023-04,未记录 commit;文件名、Rust 属性和命令可能随版本变化,不能作为当前版本的运行验证。
- 构建路径:应用的
Cargo.toml声明libaxfeatures;Makefile 汇总配置并调用 Cargo;QEMU 启动镜像后进入平台引导,再进入axruntime::rust_main和应用入口。 - 最后关于 hypocaust-2 的模块复用是个人设计思考,不标为已实现。
原笔记相关章节
Arceos
目标:
- 兼容 rust api 和 rust 应用程序
- 在 unikernel 支持 tokio,提高 IO 性能
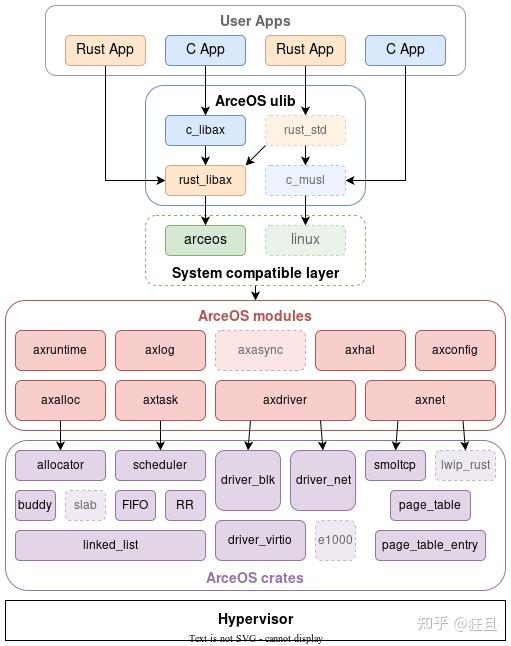
Arceos 模块
- crate: 一些与 OS 设计的公共模块,也可以在构建其他内核/hypervisor 中使用
- modules:
- 一些对于公共模块的封装:axalloc,axdriver
- 一些 OS 设计耦合模块:axtask,axnet
- 必选模块:
- axruntime: 启动,初始化,模块总体管控
- axhal:硬件抽象层
- axlog:打印日志
- 可选模块:
- axalloc:动态内存分配
- axtask:多任务、线程
- axdriver:设备驱动
- axnet:网络
当执行了 make A=apps/net/httpserver ARCH=aarch64 LOG=info NET=y SMP=1 run 发生了什么?
根据 cargo 不同的 feature 来进行条件编译。
- Makefile:根据不同参数进行选择,
FS/NET/GRAPHIC是否为 y,如果为 y 的话放在条件编译里面进行编译,见cargo.mk:
features-$(FS) += libax/fs
features-$(NET) += libax/net
features-$(GRAPHIC) += libax/display_cargo_build: 首先根据不同的语言,选择不同的编译方法,例如对于 rust,调用call cargo_build,--manifest-path $(APP)/Cargo.toml,其中$(APP)表示目前要运行的应用程序。- 以
httpserver为例,查看 unikernel 如何条件编译,首先在httpserver中的Cargo.toml的依赖项为:libax = { path = "../../../ulib/libax", features = ["paging", "multitask", "net"] },这个表明需要编译libax并且有以上三个 features - 查看
libax,找到以上三个 features,发现:paging = ["axruntime/paging"]multitask = ["axruntime/multitask", "axtask/multitask", "axsync/multitask"]net = ["axruntime/net", "dep:axnet"]- 这里涉及到
axruntime,axtask,axsync等 module,并对这些 module 进行条件编译
cargo.mk:这个文件里描述了如何使用 cargo 进行条件编译的方法,build 参数如下:
build_args := \
  -Zbuild-std=core,alloc -Zbuild-std-features=compiler-builtins-mem \
  --config "build.rustflags='-Clink-arg=-T$(LD_SCRIPT)'" \
  --target $(TARGET) \
  --target-dir $(CURDIR)/target \
--features "$(features-y)" \cargo_build:
define cargo_build
  cargo build $(build_args) $(1)
endef这也就回到了最上层关于 _caro_build 命令的封装,将 $(APP)/Cargo.toml 作为顶层模块,引用其他模块,并进行条件编译构建 unikernel。
- 查看
Makefile发现make run指令需要执行build和justrun,build 指令在上面梳理完成,justrun需要调用run_qemu命令,然后跳转到qemu.mk发现 qemu 构建类似 cargo 构建,不过更加简单一些,如此一来一个单地址空间(不区分内核空间和用户空间)的应用程序就编译完成。 - 运行时首先 Arceos 先进行一些引导启动,例如在 riscv64 的环境中执行:
#[naked]
#[no_mangle]
#[link_section = ".text.boot"]
unsafe extern "C" fn _start() -> ! {
    extern "Rust" {
        fn rust_main();
    }
    // PC = 0x8020_0000
    // a0 = hartid
    // a1 = dtb
    core::arch::asm!("
        mv      s0, a0                  // save hartid
        mv      s1, a1                  // save DTB pointer
        la      sp, {boot_stack}
        li      t0, {boot_stack_size}
        add     sp, sp, t0              // setup boot stack

        call    {init_boot_page_table}
        call    {init_mmu}              // setup boot page table and enabel MMU

        li      s2, {phys_virt_offset}  // fix up virtual high address
        add     sp, sp, s2

        mv      a0, s0
        mv      a1, s1
        la      a2, {platform_init}
        add     a2, a2, s2
        jalr    a2                      // call platform_init(hartid, dtb)

        mv      a0, s0
        mv      a1, s1
        la      a2, {rust_main}
        add     a2, a2, s2
        jalr    a2                      // call rust_main(hartid, dtb)
        j       .",
        phys_virt_offset = const PHYS_VIRT_OFFSET,
        boot_stack_size = const TASK_STACK_SIZE,
        boot_stack = sym BOOT_STACK,
        init_boot_page_table = sym init_boot_page_table,
        init_mmu = sym init_mmu,
        platform_init = sym super::platform_init,
        rust_main = sym rust_main,
        options(noreturn),
    )
}随后跳转到 axruntime 中的 rust_main 中运行,rust_main 经过一系列条件初始化后,执行 main(),由于这个 main 实在应用程序定义的,应当进行符号连接并跳转(由于是单地址空间,所以不须上下文切换)。
随后开始执行用户程序,用户程序通过 libax 的 API 进行执行,应用程序在内核态执行,无需进行 syscall 与上下文切换,效率更高。
ArceOS 相比 Unikraft 的优势?
- 使用 Rust 编写,具有现代化包管理(crate),条件编译和引用更简单。
- 可以更为轻松扩展模块,例如 hypervisor 可以和 ArceOS 使用相同模块。
- 原声支持异步,可以在内核重写 tokio runtime 进行调度。
问题:ArceOS 中模块之间是否会互相引用状态?如何解决?
例如:axsync 引用了 axtask,使用了 axtask 中的 WaitQueue(xv6 中 SpinLock 对 Process 的引用)。axruntime 中也需要引用 axtask 的调度器(需要仔细设计不同模块间的依赖关系)。
思考:如何将 hypocaust-2 拆分成模块化?
kernel/hypervisor 模块复用:
- hypervisor 可以复用一些内核模块,例如
axlog,axdriver,axtask - 对于一些模块需要重写,例如
axruntime - 底层 crate 可以复用
目前 hypocaust-2 有以下功能:
- 基于设备树的配置与解析,初始化 hypervisor 和 guest(可选配置方案)
- 内存分配器
- 页表翻译(hypervisor 为了隔离需要多地址空间)
- SBI 接口
- trap 处理
- 中断子系统
- 设备模拟
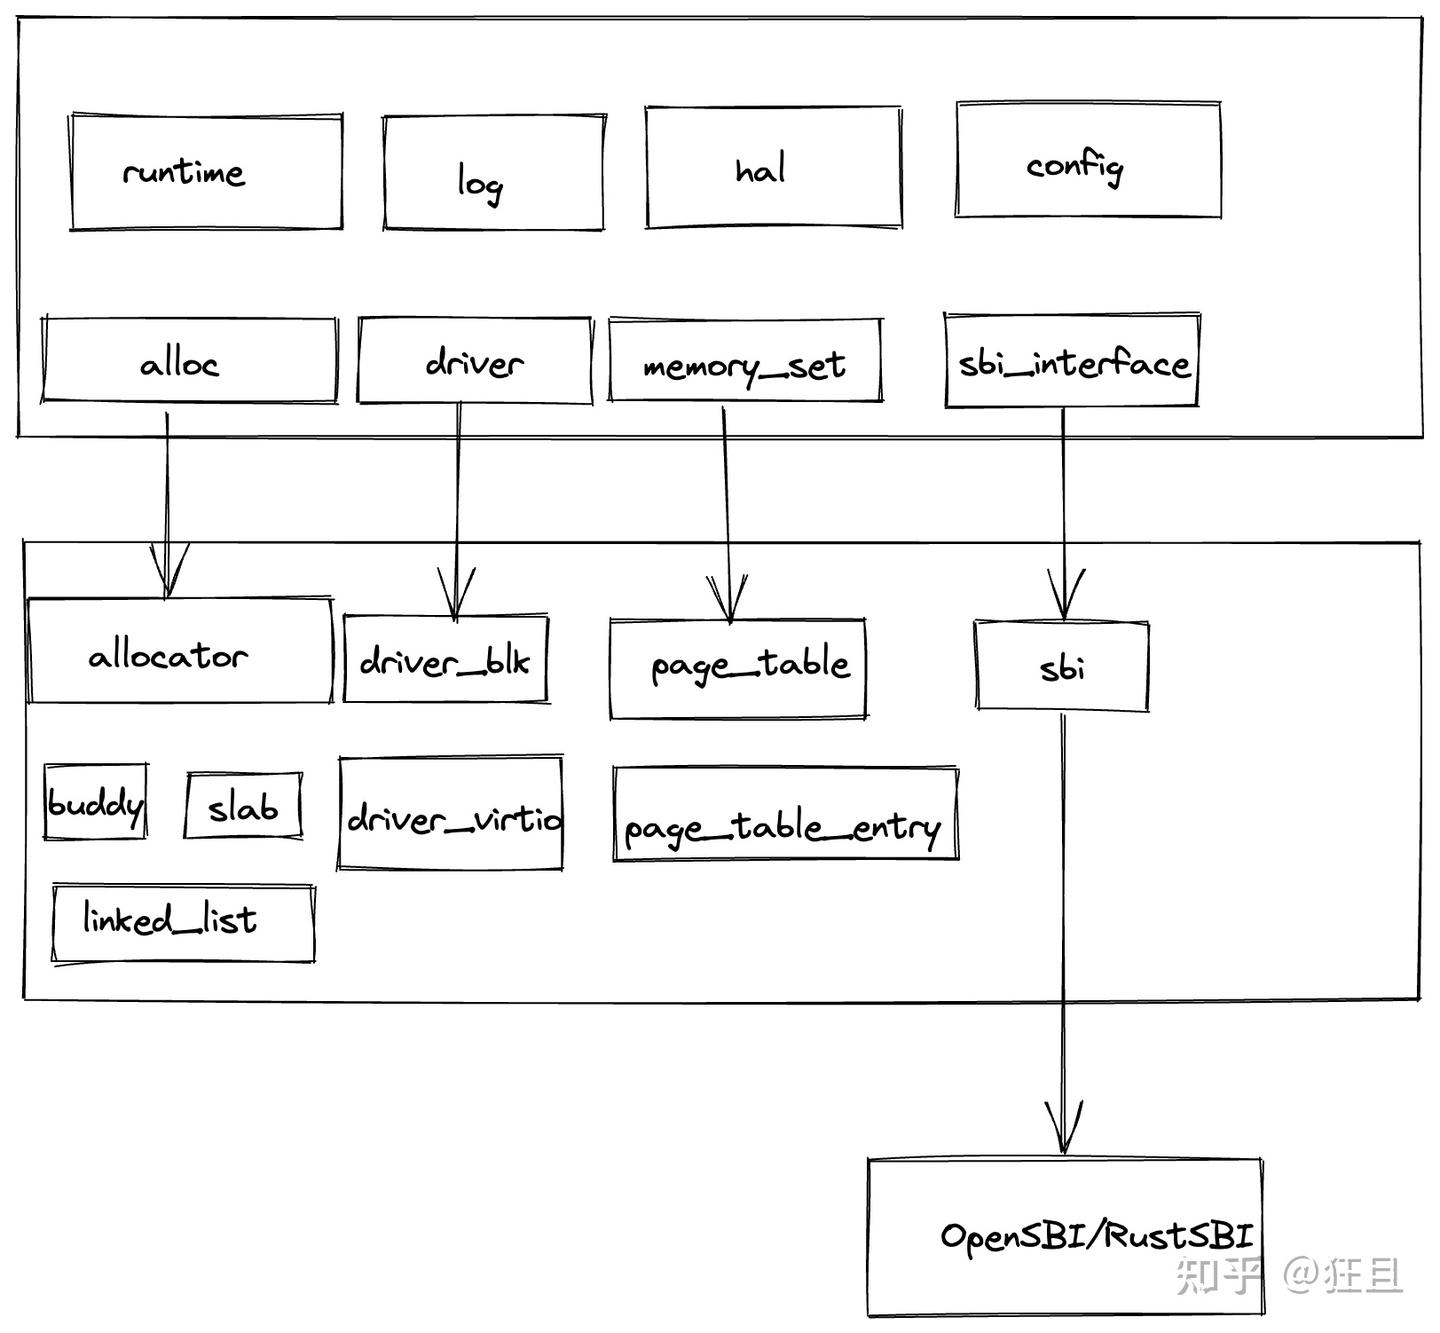
可以在基于模块化 hypocaust-2 中运行 Arceos,用于提供安全的执行环境。